توضیحات
در سامانههای کروز کنترل تطبیقی سنتی، فرض ثابتبودن شتاب خودروی جلویی در طول افق پیشبینی، در لحظات تغییر ناگهانی رانندگی باعث افت دقت و ایمنی میشود. این پروژه با ترکیب پیشبینی یادگیریمحور شتاب (فرآیند گاوسی) و وزندهی فازی آنی تابع هزینه، این مشکل را در قالب یک کنترلکنندهی پیشبین کامل حل میکند.
توضیحات
شبیهسازی کنترل کروز پیشبین فازی مبتنی بر یادگیری گاوسی (GLVW-PCC) خودروهای متصل در متلب
عنوان اصلی مقاله:
Gaussian Learning-based Fuzzy Predictive Cruise Control for Improving Safety and Economy of Connected Vehicles
این پروژه بهطور کامل در محیط MATLAB (بدون نیاز به Simulink) پیادهسازی شده و به همراه یک گزارش فنی فارسی ۱۶ صفحهای، شامل مدلسازی ریاضی، توضیح کامل کد، پارامترها و تحلیل نتایج، تحویل داده میشود.
ترجمه تخصصی چکیده
این پژوهش به مسئله کنترل کروز تطبیقی خودروهای متصل در شبکه اقتضایی خودرویی میپردازد و رویکردی برای کنترل کروز پیشبین فازی مبتنی بر یادگیری گاوسی ارائه میدهد تا بازده سوخت و ایمنی خودروهای متصل را در سناریوی تعقیب خودرو ارتقا دهد. نخست، یک مدل رگرسیون فرآیند گاوسی معرفی و با دادههای واقعی آموزش داده میشود تا شتاب آینده خودروی جلویی را در افق پیشبینی تخمین بزند. علاوه بر این، با ارزیابی سناریوهای ترافیکی، وزنهایی که اهمیت هر یک از عملکردهای فردی سامانه را مشخص میکنند، بهصورت آنی و توسط یک روش تصمیمگیری فازی تنظیم میشوند. سپس یک کنترلکننده کروز پیشبین فازی از طریق حل برخط یک مسئله کنترل بهینه افق متحرک مقید، با تابع هزینه متغیر و پیشبینی شتاب خودروی جلویی، بهدست میآید.
توضیحات شبیهسازی کنترل کروز پیشبین در متلب
در این شبیهسازی، هر سه کنترلکنندهی معرفیشده در مقاله پیادهسازی و مقایسه شدهاند: کنترلکنندهی سنتی (T-PCC) با فرض ثابتبودن شتاب خودروی جلویی، نسخهی وزن ثابت مبتنی بر یادگیری گاوسی (GLFW-PCC)، و روش پیشنهادی نهایی مقاله با وزن فازی متغیر (GLVW-PCC).
ویژگی متمایزکنندهی این پیادهسازی، حل واقعی مسئلهی کنترل بهینهی درجهدوم (QP) در هر گام زمانی بههمراه بهینهسازی آنلاین هایپرپارامترهای فرآیند گاوسی است — نه یک تقریب سادهشده.
موضوعات مورد بررسی در پروژه
- مدلسازی فضایحالت خطیشدهی دینامیک طولی خودرو
- رگرسیون فرآیند گاوسی (GPR) برای پیشبینی برخط شتاب خودروی جلویی
- بهینهسازی هایپرپارامترهای فرآیند گاوسی از طریق کمینهسازی log-likelihood
- کنترل پیشبین مدل (MPC) با حل برنامهریزی درجهدوم (QP) در هر گام
- تنظیم پویای وزنهای تابع هزینه با سامانهی استنتاج فازی (Fuzzy Inference System)
- مقایسهی سه استراتژی کنترلی (T-PCC، GLFW-PCC، GLVW-PCC)
- سیاست فاصلهی زمانی ثابت (constant time-headway) برای تعیین فاصلهی مطلوب
مشخصات فنی پروژه
نرمافزار مورد استفاده:
MATLAB نسخهی 2018b به بعد (تستشده در 2018b و 2025b)، به همراه Optimization Toolbox (برای quadprog و fminsearch) و Fuzzy Logic Toolbox (برای readfis و evalfis)
بخشهای اصلی مدل:
- main.m — اسکریپت اصلی شامل تمام توابع محلی الگوریتم (بدون نیاز به فایل جانبی کد)
- سه فایل FIS مستقل برای وزن خطای فاصله، سرعت نسبی و شتاب نسبی
این شبیهسازی برای چه کسانی مناسب است؟
این پروژه برای پژوهشگران و علاقهمندان به حوزههای زیر کاربرد دارد:
- کنترل خودروهای متصل و سامانههای حملونقل هوشمند
- کنترل پیشبین مدل (MPC) و بهینهسازی درجهدوم
- یادگیری ماشین کاربردی در کنترل (رگرسیون فرآیند گاوسی)
- سامانههای فازی و تصمیمگیری آنی
- مهندسان حوزهی خودروی هوشمند و ADAS
فایلهای موجود در پروژه
پس از خرید، فایلهای زیر در اختیار شما قرار میگیرد:
- main.m (اسکریپت اصلی شبیهسازی)
- viechle_spacee_error_weight.fis
- relative_velocity_weight.fis
- relative_acceleration_weight2.fis
- گزارش فارسی (۱۶ صفحه)
- نمودارهای خروجی
نتایج قابل مشاهده
با اجرای پروژه میتوان نتایج زیر را استخراج و تحلیل نمود:
مقایسهی سه روش کنترلی در سناریوی پیچیده
- سرعت، شتاب و فاصلهی بینخودرویی خودروی میزبان تحت هر سه روش T-PCC، GLFW-PCC و GLVW-PCC
- واکنش هر روش به تغییر ناگهانی شتاب خودروی جلویی در ثانیهی ۱۵
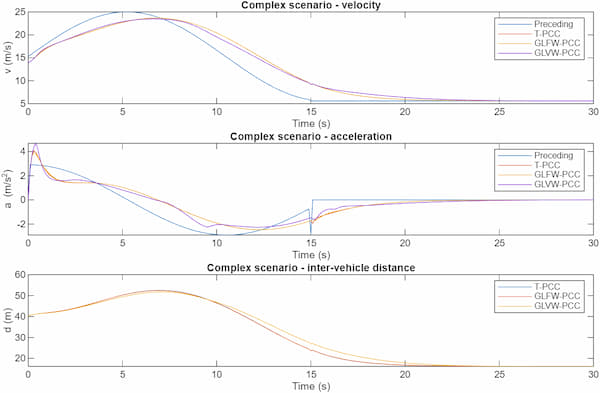
✅ معادل شکلهای ۷ تا ۹ مقاله: مقایسهی سه کنترلکننده در سناریوی پیچیده
تغییرات وزنهای فازی GLVW-PCC
- روند تغییر وزن خطای فاصله، سرعت نسبی و شتاب نسبی متناسب با نزدیکشدن به وضعیت پایدار
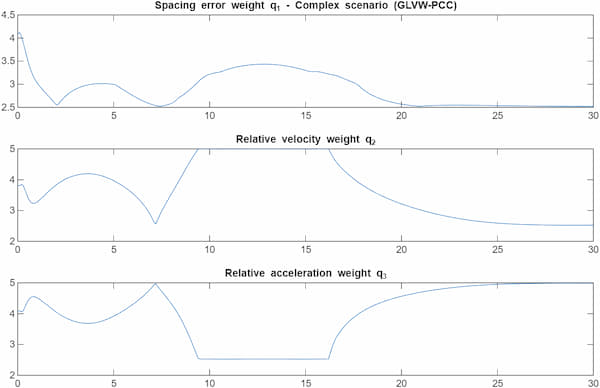
✅ معادل شکل ۱۰ مقاله: تغییرات وزنهای تابع هزینهی GLVW-PCC
علاوه بر این، تمامی متغیرهای اصلی سیستم در محیط شبیهسازی قابل اندازهگیری و تحلیل بوده و کاربر میتواند با تغییر پارامترهای سیستم، مطالعات تکمیلی مورد نیاز خود را انجام دهد.
پرسشهای متداول
این پروژه در چه نسخهای از MATLAB تست شده است؟
در نسخههای 2018b و 2025b بهصورت مستقل اجرا و تست شده و بدون خطا کار میکند.
آیا نیاز به Simulink یا CarSim دارد؟
خیر، کل شبیهسازی در یک اسکریپت MATLAB خالص اجرا میشود و نیازی به Simulink یا CarSim ندارد.
چه Toolboxهایی لازم است؟
Optimization Toolbox و Fuzzy Logic Toolbox.
آیا سناریوی WLTP مقاله هم شبیهسازی شده؟
خیر؛ چون مقاله دادهی خام WLTP را ارائه نکرده و بازتولید آن نیازمند منبع دادهی رسمی خارج از مقاله است، این سناریو در محصول گنجانده نشده. سناریوی اصلی و پرکاربرد مقاله (سناریوی پیچیده، شکلهای ۷ تا ۱۰) بهطور کامل پیادهسازی شده است.
آیا اعداد مصرف سوخت مقاله (جداول ۴ و ۶) قابل بازتولید است؟
خیر؛ این اعداد در مقاله حاصل شبیهسازی با نرمافزار تجاری CarSim است که خارج از دسترس این پروژه است.
مزایای پروژه
- پیادهسازی واقعی و کامل هر سه روش کنترلی مقاله برای مقایسهی مستقیم، نه فقط روش پیشنهادی
- حل واقعی مسئلهی QP و بهینهسازی GPR در هر گام زمانی، بدون سادهسازیهای غیرمستند
- کد تکفایلی و خوانا بدون وابستگی به فایلهای جانبی کد
- گزارش فنی فارسی ۱۶ صفحهای همراه با جدول تطابق شفاف بین مقاله و کد
- سازگاری تستشده با بازهی وسیعی از نسخههای MATLAB
نکات مهم
این پیادهسازی محدود به سناریوی پیچیدهی مقاله (شکلهای ۷ تا ۱۰) است و شامل سناریوی استاندارد WLTP (شکلهای ۱۳ تا ۱۶ مقاله) نمیشود، چون مقاله دادهی خام این سناریو را ارائه نکرده است. اعداد دقیق مصرف سوخت گزارششده در مقاله (جداول ۴ و ۶) نیز چون حاصل همشبیهسازی با نرمافزار تجاری CarSim هستند، در این پروژه بازتولید نشدهاند. مدلسازی روش T-PCC بر پایهی توضیح متنی مقاله (نه یک معادلهی شمارهدار مجزا) انجام شده است. مقادیر اولیهی برخی متغیرها (مانند شتاب اولیهی خودروی میزبان) که در مقاله ذکر نشده، با فرض معقول صفر در نظر گرفته شدهاند.
شاید به موارد زیر نیز علاقهمند باشید:
- روش تخمین شتاب و کنترل مد لغزشی برای کنترل فاصله تعقیب خودرو
- کنترل لغزشی سوپر-توئیستینگ برای رهگیری مسیر خودروی خودران
- کنترل پیشبین تحملکننده خطا برای سیستم تعلیق فعال خودرو
شبیهسازی کنترل کروز پیشبین فازی مبتنی بر یادگیری گاوسی (GLVW-PCC) خودروهای متصل در متلب
طبق توضیحات فوق توسط کارشناسان سایت متلبی تهیه شده است و به تعداد محدودی قابل فروش میباشد.
سفارش انجام پروژه مشابه
درصورتیکه این محصول دقیقاً مطابق خواسته شما نمیباشد،
با کلیک بر روی کلید زیر پروژه دلخواه خود را سفارش دهید.

دیدگاهها
هیچ دیدگاهی برای این محصول نوشته نشده است.