قیمت مناسب با متلبی
به دلیل رقابت بین استادکارهای سایت، مناسبترین قیمت برای پروژهٔ رباتیک شما پیشنهاد میشود.
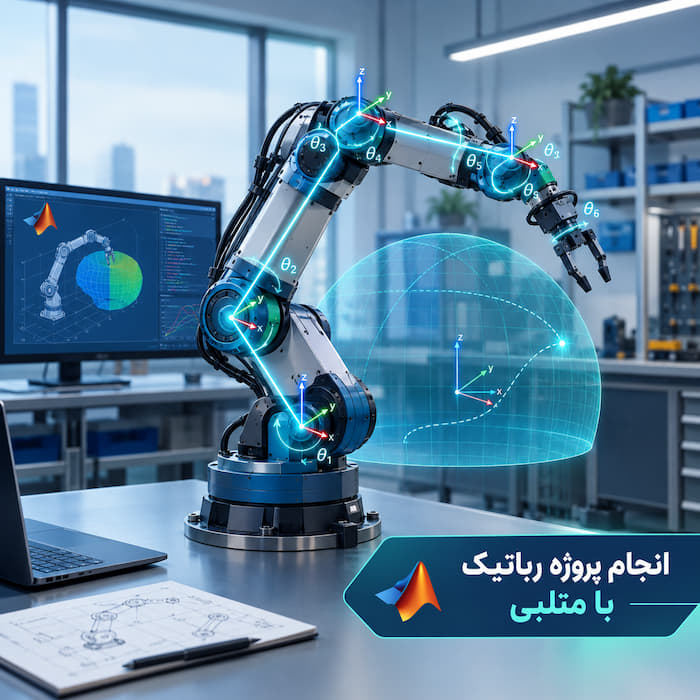
در متلبی، انجام پروژه رباتیک با متلب در حوزهٔ طراحی مکانیکی، سینماتیک و دینامیک بازو توسط استادکاران متخصص انجام میشود — از استخراج معادلات سینماتیک مستقیم و معکوس، تا تحلیل فضای کاری و انتخاب Actuator مناسب.
این خدمت یکی از خدمات مکانیک با متلب است و تمرکزش روی طراحی و رفتار مکانیکی بازوست، نه الگوریتم کنترلی. اگر پروژهٔ شما دقیقاً روی طراحی کنترلر حرکت (PID، کنترل غیرخطی یا مقاوم) برای ربات متمرکز است، صفحات کنترل غیرخطی و کنترل مقاوم ما را ببینید.
اگر بهدنبال ثبت سفارش پروژه متلب در حوزهٔ طراحی و سینماتیک ربات هستید، تیم متلبی از مدلسازی اولیه تا تحویل کد، گزارش و پشتیبانی، در کنار شماست.
پروژه های انجام شده
استادکارهای آنلاین
پشتیبانی هر روز 18ساعت
به دلیل رقابت بین استادکارهای سایت، مناسبترین قیمت برای پروژهٔ رباتیک شما پیشنهاد میشود.
مبلغ پرداختی شما پس از ۴۸ ساعت برای مجری واریز خواهد شد و در صورت وجود ایراد، استادکار ملزم به رفع آن است.
چند نمونه از پروژههای واقعی سینماتیک و دینامیک رباتیک که توسط استادکاران متلبی طراحی و شبیهسازی شدهاند را در فروشگاه متلبی مشاهده کنید:
برای مشاهده نمونههای بیشتر، در فروشگاه متلبی کلیدواژه «رباتیک» یا «سینماتیک» را جستجو نمایید.
تیم متلبی طیف کاملی از خدمات طراحی و سینماتیک رباتیک با متلب را، از تعریف مسئله تا تحویل نهایی، پوشش میدهد:
اگر پروژهٔ شما نیاز به طراحی کنترلر حرکت هم دارد، صفحات کنترل غیرخطی و کنترل مقاوم ما را ببینید. برای دیدن همهٔ خدمات مکانیک، صفحهٔ مکانیک با متلب را ببینید.
سینماتیک رباتیک رابطهٔ بین زوایای مفاصل بازو و موقعیت/جهت نوک آن (Endpoint) را بدون توجه به نیروهای وارده توصیف میکند؛ دینامیک رباتیک یک قدم جلوتر میرود و گشتاور و نیروی لازم برای ایجاد یک حرکت مشخص را محاسبه میکند. این دو مبنای طراحی مکانیکی هر بازوی رباتیک — از انتخاب موتور تا تعیین محدودهٔ حرکتی مفاصل — هستند.
برخلاف کنترل ربات که به «چطور به یک مسیر برسیم» میپردازد، سینماتیک و دینامیک به «آیا اصلاً این مسیر با این طراحی مکانیکی قابلدستیابی است» پاسخ میدهند — سؤالی که باید پیش از هر طراحی کنترلی پاسخ داده شود.
سینماتیک مستقیم (Forward Kinematics) از روی زوایای مشخص مفاصل، موقعیت نوک بازو را محاسبه میکند — یک مسئلهٔ ساده و همیشه یکجواب، معمولاً با ماتریسهای تبدیل همگن (Denavit-Hartenberg) حل میشود. سینماتیک معکوس (Inverse Kinematics) برعکس عمل میکند: از روی موقعیت هدف، زوایای مفاصل لازم را پیدا میکند — مسئلهای پیچیدهتر که میتواند چند جواب، یک جواب یا هیچ جواب (خارج از فضای کاری) داشته باشد.
معادلهٔ حرکت هر بازوی رباتیک بهصورت M(q)q̈ + C(q,q̇)q̇ + G(q) = τ نوشته میشود، که در آن M ماتریس جرم (اینرسی)، C ماتریس کوریولیس/گریز از مرکز، G بردار گرانش، q زوایای مفاصل و τ گشتاور موردنیاز موتورهاست. این معادلات از روش لاگرانژ (تفاضل انرژی جنبشی و پتانسیل) استخراج میشوند و مستقیماً گشتاور لازم برای هر مفصل را در طول مسیر حرکت مشخص میکنند — پایهٔ انتخاب صحیح موتور.
فضای کاری (Workspace) مجموعهٔ تمام نقاطی است که نوک بازو میتواند به آنها برسد. در برخی پیکربندیهای خاص مفاصل، ژاکوبین سیستم تکین (Singular) میشود — یعنی بازو در آن نقطه یک یا چند درجهٔ آزادی حرکتی خود را از دست میدهد و برای رسیدن به آن جهت به گشتاور بینهایت نیاز دارد. شناسایی این نقاط پیش از ساخت، از گیر کردن یا آسیب مکانیکی بازو جلوگیری میکند.
برای یک بازوی افقی دو لینکی که باید یک بار ۲ کیلوگرمی را در انتهای لینک دوم (به طول ۰.۵ متر) نگه دارد، گشتاور استاتیکی لازم روی مفصل اول از رابطهٔ τ = F × r حداقل ۱۰ نیوتنمتر خواهد بود؛ اما با احتساب شتاب حرکت و جرم خود لینکها (از معادلهٔ دینامیکی کامل بالا)، گشتاور واقعی موردنیاز میتواند تا ۲-۳ برابر این مقدار افزایش یابد. نادیده گرفتن این تفاوت، علت رایج انتخاب موتور ضعیف در طراحیهای اولیه است.
robotics.RigidBodyTree برای مدلسازی ساختار بازو و محاسبهٔ سینماتیک مستقیم/معکوساگر پس از طراحی مکانیکی، به طراحی کنترلر حرکت هم نیاز دارید، صفحات کنترل غیرخطی و کنترل مقاوم ما را ببینید.
برای انتخاب صفحهٔ درست پیش از سفارش، جدول زیر تفاوت اصلی این دو حوزه را نشان میدهد:
| حوزه | سؤال اصلی | خروجی | مناسب برای |
|---|---|---|---|
| رباتیک (طراحی و سینماتیک) (همین صفحه) | سینماتیک و دینامیک بازو | ابعاد لینک، درجات آزادی | طراحی بازوی رباتیک صنعتی |
| تحلیل اجزای محدود (FEA) | تنش، کرنش، خستگی، کمانش | مدل CAD، خواص ماده | طراحی ایمن قطعات صنعتی |
| سیالات و CFD محاسباتی | جریان سیال، انتقال حرارت | هندسهٔ جریان، خواص سیال | طراحی مبدل حرارتی، ایرودینامیک |
| دینامیک و ارتعاشات مکانیکی | پاسخ فرکانسی، تحلیل مودال | جرم، سفتی، میرایی سیستم | کاهش ارتعاش سازهها و ماشینآلات |
| دینامیک خودرو / سازه بدنه | رفتار دینامیکی خودرو، تنش بدنه | پارامترهای خودرو، بار جاده | طراحی سیستم تعلیق |
| ساخت و تولید (CAM) | فرآیندهای ماشینکاری و شکلدهی | پارامترهای فرآیند، خواص ماده | بهینهسازی پارامتر تولید |
| ترمودینامیک و سیکلهای حرارتی | راندمان انرژی، سیکلهای توان | دما، فشار، سیال کاری | طراحی موتور و توربین |
اگر مطمئن نیستید کدام حوزه پاسخگوی مسئلهٔ شماست، جزئیات را از طریق فرم سفارش ارسال کنید تا استادکاران متلبی راهنمایی کنند.
اگر مسئلهٔ شما دقیقاً سینماتیک یا دینامیک بازو نیست، شاید یکی از این حوزههای مرتبط مناسبتر باشد:
| حوزه | تمرکز اصلی | نوع داده ورودی | کاربرد نمونه |
|---|---|---|---|
| رباتیک (طراحی و سینماتیک) (همین صفحه) | سینماتیک و دینامیک بازو | ابعاد لینک، درجات آزادی | طراحی بازوی رباتیک صنعتی |
| تحلیل اجزای محدود (FEA) | تنش، کرنش، خستگی، کمانش | مدل CAD، خواص ماده | طراحی ایمن قطعات صنعتی |
| دینامیک و ارتعاشات مکانیکی | پاسخ فرکانسی، تحلیل مودال | جرم، سفتی، میرایی سیستم | کاهش ارتعاش سازهها و ماشینآلات |
| دینامیک خودرو / سازه بدنه | رفتار دینامیکی خودرو، تنش بدنه | پارامترهای خودرو، بار جاده | طراحی سیستم تعلیق |
برای دیدن همهٔ حوزههای مکانیک، صفحهٔ مکانیک با متلب را ببینید.
طراحی مکانیکی و سینماتیک رباتیک به دلیل قابلیت پیشبینی دقیق رفتار حرکتی بازو پیش از ساخت، در طیف گستردهای از صنایع و پژوهشها کاربرد دارد:
طراحی سینماتیک و انتخاب موتور برای بازوهای Pick-and-Place و مونتاژ خط تولید، با هدف حداکثر سرعت و دقت تکرارپذیری.
تحلیل سینماتیک معکوس و فضای کاری پلتفرمهای موازی (مانند 3-RRS یا Stewart Platform) برای کاربردهایی که به سفتی و دقت بالا نیاز دارند.
طراحی مکانیکی بازوهای دقیق با فضای کاری محدود و درجهٔ آزادی بالا برای عملیات کمتهاجمی.
تحلیل سینماتیک و دینامیک متناسب با حرکت مفاصل انسان، برای طراحی سازگار با آناتومی کاربر.
مدلسازی کامل سینماتیک و دینامیک برای پروژههای دانشگاهی و مقالات علمی، همراه با شبیهسازی قابلدفاع.
تحلیل سینماتیک چرخ و پایداری مکانیکی پلتفرمهای متحرک پیش از طراحی سیستم کنترل حرکت آنها.
اگر پروژهٔ شما یکی از این حوزههاست یا کاربرد دیگری دارد، جزئیات و مقالهٔ مرجع را از طریق فرم سفارش ارسال کنید.
چرا متلبی برای پروژه رباتیک؟
این صفحه دقیقاً چی رو پوشش میده و چی رو نه؟
این صفحه طراحی مکانیکی، سینماتیک و دینامیک بازوی رباتیک را پوشش میدهد — یعنی محاسبهٔ حرکت، گشتاور و انتخاب موتور. اگر پروژهٔ شما دقیقاً طراحی کنترلر حرکت (PID، مد لغزشی) است، صفحات کنترل غیرخطی و کنترل مقاوم ما را ببینید.
سینماتیک و دینامیک رباتیک چیست؟
سینماتیک، رابطهٔ بین زوایای مفاصل و موقعیت نوک بازو را بدون توجه به نیرو توصیف میکند؛ دینامیک، گشتاور و نیروی لازم برای ایجاد آن حرکت را محاسبه میکند.
آیا امکان پیادهسازی پروژه بر اساس یک مقاله علمی خاص وجود دارد؟
بله. اکثر سفارشها بر اساس یک مقاله یا مرجع علمی مشخص انجام میشوند؛ مقاله را همراه فرم سفارش ارسال کنید تا پیادهسازی دقیقاً مطابق آن انجام شود.
آیا رباتهای موازی (Parallel Robot) هم پیادهسازی میکنید؟
بله. سینماتیک معکوس و دینامیک پلتفرمهای موازی مانند 3-RRS یا Stewart Platform هم در حیطهٔ خدمات ماست.
قیمت پروژه رباتیک چقدره؟
قیمت بر اساس تعداد درجهٔ آزادی، پیچیدگی سینماتیک (سری یا موازی) و زمان تحویل درخواستی تعیین میشود. پیش از بررسی صورتمسئله، اعلام تعرفهٔ ثابت ممکن نیست.
چقدر طول میکشه پروژهام آماده بشه؟
زمان تحویل معمولاً بین ۲ روز تا ۲ هفته است، بسته به پیچیدگی پروژه. توصیه میشود حداکثر زمان قابلقبول خود را در فرم سفارش ذکر کنید.
زمان پاسخگویی به سفارشات چقدره؟
پس از ثبت سفارش، مناسبترین پیشنهاد قیمت و زمان ظرف حداکثر ۲۴ ساعت از طریق ایمیل ارسال میشود.